PLC控制步進電機的系統設計與電機及其控制系統研發
引言
在工業自動化領域,步進電機因其精確的位置控制、良好的起停響應和無需反饋即可實現開環控制的特性,被廣泛應用于數控機床、機器人、包裝機械、印刷設備等需要精確定位的場合。而PLC(可編程邏輯控制器)作為工業控制的核心,具有可靠性高、編程靈活、抗干擾能力強等優點。將PLC與步進電機結合,構建一套高效、精準的運動控制系統,是當前電機及其控制系統研發的重要方向之一。本文將圍繞PLC控制步進電機的系統設計展開討論,涵蓋系統架構、硬件選型、軟件設計及研發要點。
1. 系統總體設計
1.1 控制需求分析
設計之前需明確系統需求:步進電機的類型(兩相/三相/五相)、步距角、驅動方式(恒壓/恒流/細分)、運動參數(速度、加速度、行程)、控制精度、以及是否需要進行多軸聯動。根據需求確定PLC的I/O點數、高速脈沖輸出能力及通訊接口。
1.2 系統組成
典型的PLC控制步進電機系統由以下部分組成:
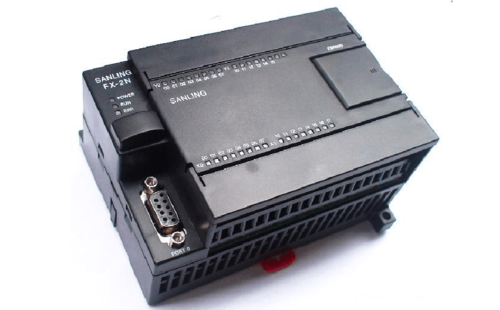
- PLC控制器:作為核心,負責發送脈沖(Pulse)和方向(Direction)信號,以及使能(Enable)信號。
- 步進驅動器:接收PLC的脈沖和方向信號,將其轉換為電機線圈的電流,驅動步進電機按設定步距角旋轉。常見的驅動器有恒流斬波型、細分型等。
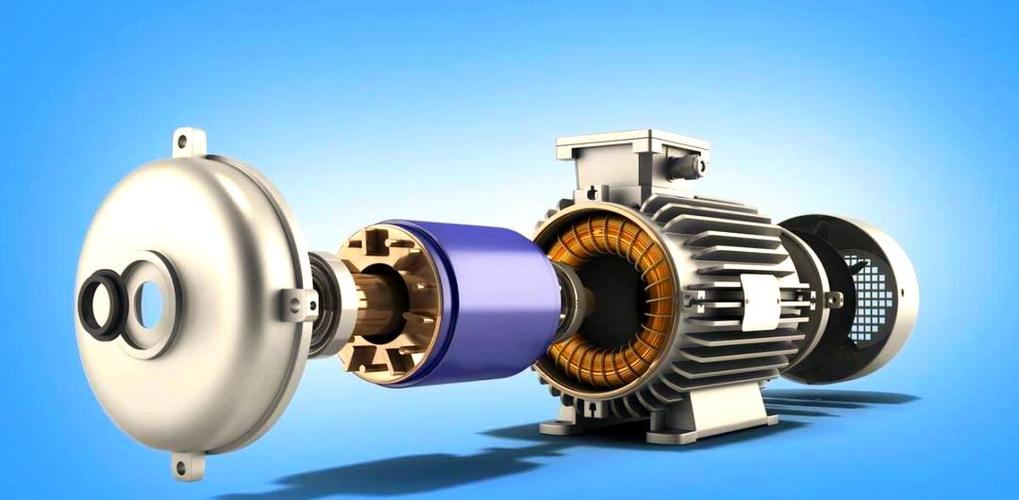
- 步進電機:執行機構,將電脈沖轉換為角位移。
- 傳感器與反饋:如需閉環控制,可加裝編碼器;若為開環,則通常使用限位開關、原點開關作為位置參考。
- 人機界面(HMI):用于參數設定、狀態監控和手動操作。
1.3 控制原理
PLC通過高速脈沖輸出口(如晶體管輸出型)發出頻率可調的脈沖序列,脈沖的數量決定電機轉動的角度,脈沖的頻率決定電機的轉速。方向信號決定電機的旋轉方向。驅動器根據接收到的脈沖和方向信號,控制電機各相繞組的通電順序和電流大小,從而實現精確定位。
2. 硬件設計
2.1 PLC選型
選擇PLC時需考慮:
- 輸出類型:必須選用晶體管輸出型(DC 24V),以滿足高速脈沖輸出的要求。繼電器輸出型無法響應高頻脈沖。
- 高速脈沖輸出能力:通常PLC本體或擴展模塊具備高速脈沖輸出功能,如三菱FX系列、西門子S7-200 SMART、歐姆龍CP系列等。需確認最大脈沖頻率(一般可達100kHz~200kHz)是否滿足電機最高轉速要求。
- 程序容量與運算速度:需滿足控制邏輯和脈沖計算的實時性。
- 通訊接口:便于與HMI、上位機或其他PLC通訊。
2.2 步進電機與驅動器選型
- 步進電機:根據負載轉矩、慣量、轉速要求選擇電機類型和尺寸。步距角常見為1.8°(兩相)或0.72°(五相)。細分驅動可提高分辨率。
- 驅動器:選擇與電機匹配的驅動器,考慮供電電壓(通常24~80VDC)、輸出電流、細分設置、是否支持脈沖/方向控制模式。細分倍數越高,步距角越小,運動越平滑,但高速性能可能下降。
2.3 電氣連接與抗干擾
- 脈沖和方向信號線應采用雙絞屏蔽線,屏蔽層單端接地,減少電磁干擾。
- 驅動器電源與PLC電源隔離,避免電機電流波動影響PLC。
- 步進電機線應與信號線分開布線,避免平行走線。
- 確保接地良好,PLC、驅動器、電機外殼均可靠接地。
3. 軟件設計
3.1 控制算法
PLC程序需要實現以下基本功能:
- 點動控制:手動模式下,按下按鈕電機按設定速度運行,松開停止。
- 回原點:尋找原點開關,建立坐標系。
- 絕對/相對定位:根據目標位置計算脈沖數,并控制電機運行。
- 速度控制:通過改變脈沖頻率實現加減速。由于步進電機在高速啟動時可能失步,必須采用加減速曲線。常用的有梯形加減速和S形加減速。
梯形加減速算法:在PLC中可利用定時器中斷或高速脈沖輸出指令帶加減速功能。許多PLC的定位指令(如三菱的PLSV、PLSY、DRVI等)內置梯形加減速,只需設定最高速度、加減速時間即可。
3.2 程序結構
采用模塊化編程,包括:
- 主程序:調用各子程序,處理模式切換。
- 手動子程序:點動、回零。
- 自動子程序:按預定流程執行定位。
- 報警處理子程序:超程、驅動器報警等。
- 與HMI通訊子程序:讀寫參數和狀態。
3.3 脈沖輸出指令示例
以三菱FX3U為例:
- 回零:ZRN指令或DSZR(帶DOG搜索)
- 絕對定位:DRVA指令
- 相對定位:DRVI指令
- 變速脈沖輸出:PLSV指令
需設置脈沖輸出端口、方向端口、最高速度、加減速時間、目標位置等參數。
4. 系統研發要點
4.1 穩定性與抗干擾設計
工業現場環境惡劣,需在硬件和軟件上采取措施:
- 硬件:濾波、隔離、屏蔽。
- 軟件:數字濾波、看門狗、故障診斷與容錯。
4.2 精度與速度的平衡
細分驅動可提高精度,但也會限制高速性能(脈沖頻率需更高)。在滿足精度要求的前提下,選擇合適細分倍數和機械減速比,確保系統在最高速時仍能輸出足夠脈沖。
4.3 失步檢測與閉環
開環步進系統可能因過載或加速過快而失步。為提高可靠性,可增加編碼器構成半閉環或全閉環控制。PLC讀取編碼器脈沖,與發脈沖數比較,當偏差超限則報警或補償。高端PLC具備高速計數功能,支持閉環定位。
4.4 調試與優化
- 使用示波器觀察脈沖波形和方向信號,確保無毛刺。
- 調整加減速曲線,使電機運行平穩無失步。
- 優化機械結構,降低慣量和摩擦,提高響應速度。
5. 應用案例
某自動裝配線需將工件從傳送帶搬運至加工位,精度要求0.1mm。采用西門子S7-200 SMART PLC控制兩相步進電機,驅動器細分設置為16,電機步距角1.8°,則實際步距角為0.1125°。通過同步帶傳動,減速比2:1,最終分辨率可達0.01mm。PLC使用PLS指令輸出脈沖,配合HMI設定位置和速度。系統投入運行后,定位準確,生產效率提升20%。
6. 結論
PLC控制步進電機系統結合了PLC的靈活性與步進電機的高精度,在工業自動化中具有廣泛的應用前景。系統設計需綜合考慮硬件選型、抗干擾、控制算法和調試優化。隨著電機及其控制系統研發的深入,未來將更加集成化、智能化,如增加閉環控制、總線通訊(EtherCAT、CANopen)和運動控制算法優化,進一步提升系統性能。
如若轉載,請注明出處:http://www.ifml.com.cn/product/58.html
更新時間:2026-10-15 19:18:38